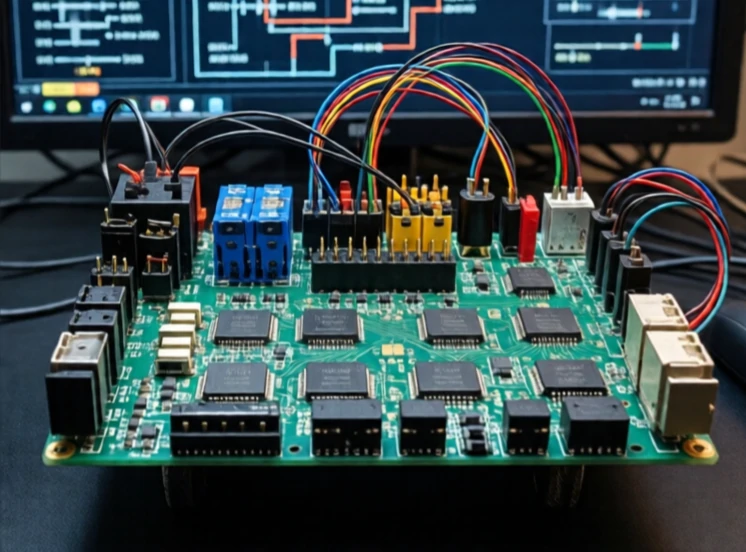
Микроконтроллер — это компактная интегральная схема, управляющая встроенными системами. Он содержит процессор, память и периферийные устройства ввода/вывода на одном кристалле. В отличие от компьютера общего назначения, микроконтроллер выполняет одну программу, часто бесконечно, с высокой точностью по времени и низким энергопотреблением.
Первый микроконтроллер, Intel 4004, появился в 1971 году. Он содержал 2300 транзисторов. Современные микроконтроллеры содержат миллионы транзисторов и стоят меньше доллара. Они используются в игрушках, бытовой технике, автомобилях и роботах. Робот может использовать один микроконтроллер для управления двигателем, другой для считывания показаний датчиков и третий для связи. Они обмениваются данными друг с другом по последовательным шинам.
Компоненты микроконтроллера
- ЦП: выполняет инструкции.
- Флэш-память: хранит программу.
- ОЗУ: хранит временные данные.
- GPIO: контакты для цифрового ввода и вывода.
- Периферийные устройства: таймеры, АЦП, UART, SPI, I2C.
Выбор микроконтроллера означает баланс между скоростью, памятью, энергопотреблением и стоимостью. 8-битный ATmega подойдёт для простого робота-следопыта. 32-битный ARM Cortex-M4 с вычислениями с плавающей запятой лучше подойдёт для контроллера полёта дрона. Производительность в реальном времени важнее, чем просто тактовая частота. Микроконтроллер должен реагировать на входные сигналы датчиков в течение микросекунд. Именно поэтому многие роботы используют прерывания и прямой доступ к памяти вместо циклов опроса. Микроконтроллер — это тихий, но надёжный «рабочий конь» робототехники. Он не запускает операционную систему. Он выполняет код, который заставляет робота двигаться.
Comments
No comments yet. Be the first to share a thought.
Leave a comment