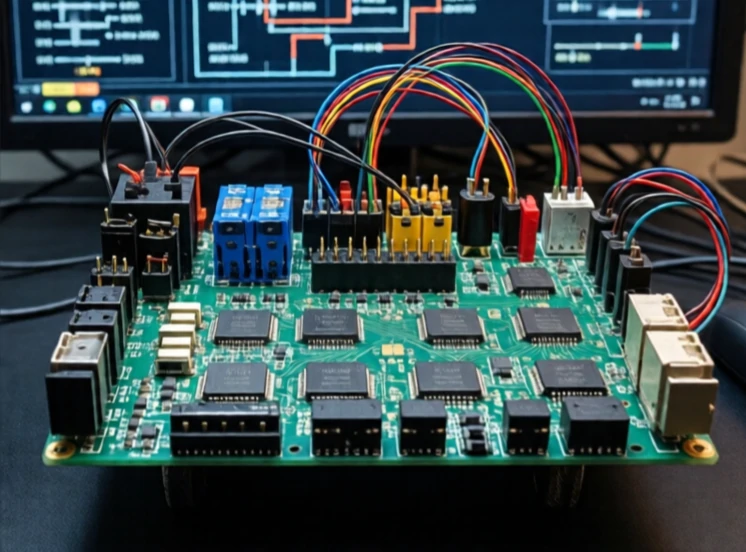
마이크로컨트롤러는 임베디드 시스템을 제어하는 소형 집적 회로입니다. 프로세서, 메모리, 입출력 주변 장치가 하나의 칩에 통합되어 있습니다. 범용 컴퓨터와 달리 마이크로컨트롤러는 엄격한 타이밍과 낮은 전력 소모로 하나의 프로그램을 영구적으로 실행합니다.
최초의 마이크로컨트롤러인 인텔 4004는 1971년에 출시되었으며 2,300개의 트랜지스터를 가지고 있었습니다. 오늘날의 마이크로컨트롤러는 수백만 개의 트랜지스터를 집적하고 가격은 1달러도 채 되지 않습니다. 장난감, 가전제품, 자동차, 로봇 등 다양한 곳에 사용됩니다. 로봇은 모터 제어용으로 하나, 센서 판독용으로 하나, 통신용으로 또 다른 하나를 사용할 수 있습니다. 이 마이크로컨트롤러들은 직렬 버스를 통해 서로 통신합니다.
마이크로컨트롤러 구성 요소
- CPU: 명령어를 실행합니다.
- 플래시 메모리: 프로그램을 저장합니다.
- RAM: 임시 데이터를 저장합니다.
- GPIO: 디지털 입력 및 출력을 위한 핀.
- 주변 장치: 타이머, ADC, UART, SPI, I2C.
마이크로컨트롤러를 선택할 때는 속도, 메모리, 전력 소비, 그리고 비용 사이의 균형을 맞춰야 합니다. 간단한 라인 팔로워 로봇에는 8비트 ATmega도 괜찮지만, 드론 비행 컨트롤러에는 부동 소수점 연산을 지원하는 32비트 ARM Cortex-M4가 더 적합합니다. 단순히 클럭 속도만 빠른 것이 아니라 실시간 성능이 훨씬 중요합니다. 마이크로컨트롤러는 센서 입력에 마이크로초 단위로 반응해야 합니다. 그렇기 때문에 많은 로봇들이 폴링 루프 대신 인터럽트와 직접 메모리 접근 방식을 사용하는 것입니다. 마이크로컨트롤러는 로봇 공학의 숨은 조력자입니다. 운영체제를 실행하는 것이 아니라 로봇의 움직임을 구현하는 코드를 실행합니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment