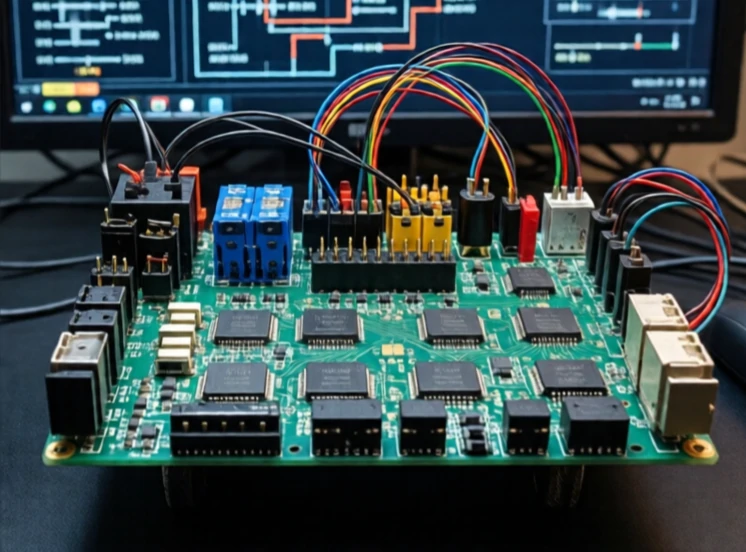
المتحكم الدقيق عبارة عن دائرة متكاملة صغيرة الحجم تتحكم في الأنظمة المدمجة. يحتوي على معالج وذاكرة ووحدات إدخال/إخراج على شريحة واحدة. على عكس الحاسوب متعدد الأغراض، يُشغّل المتحكم الدقيق برنامجًا واحدًا، غالبًا بشكل دائم، بدقة عالية واستهلاك منخفض للطاقة.
ظهر أول متحكم دقيق، وهو إنتل 4004، عام 1971، وكان يحتوي على 2300 ترانزستور. أما المتحكمات الدقيقة الحديثة، فتحتوي على ملايين الترانزستورات، ويقل سعرها عن دولار واحد. وتُستخدم في الألعاب والأجهزة المنزلية والسيارات والروبوتات. قد يستخدم الروبوت متحكمًا دقيقًا للتحكم في المحركات، وآخر لقراءة بيانات الحساسات، وثالثًا للتواصل. وتتواصل هذه المتحكمات فيما بينها عبر ناقلات تسلسلية.
مكونات المتحكم الدقيق
- وحدة المعالجة المركزية: تنفذ التعليمات.
- ذاكرة الفلاش: تخزن البرنامج.
- ذاكرة الوصول العشوائي (RAM): تخزن البيانات المؤقتة.
- GPIO: دبابيس للإدخال والإخراج الرقمي.
- الأجهزة الطرفية: المؤقتات، محولات الإشارة التناظرية إلى الرقمية، UART، SPI، I2C.
يتطلب اختيار وحدة تحكم دقيقة موازنة السرعة والذاكرة والطاقة والتكلفة. تُعدّ وحدة ATmega ذات 8 بت مناسبةً لروبوت بسيط لتتبع الخطوط، بينما تُعدّ وحدة ARM Cortex-M4 ذات 32 بت مع حسابات الفاصلة العائمة أفضل لوحدة تحكم طيران الطائرات المسيّرة. يُعدّ الأداء في الوقت الفعلي أهم من سرعة الساعة الخام، إذ يجب أن تستجيب وحدة التحكم الدقيقة لمدخلات المستشعرات في غضون أجزاء من الثانية. لهذا السبب، تستخدم العديد من الروبوتات المقاطعات والوصول المباشر إلى الذاكرة بدلاً من حلقات الاستقصاء. تُعتبر وحدة التحكم الدقيقة بمثابة العمود الفقري الهادئ للروبوتات، فهي لا تُشغّل نظام تشغيل، بل تُشغّل الشفرة التي تُحرّك الروبوت.
Comments
No comments yet. Be the first to share a thought.
Leave a comment