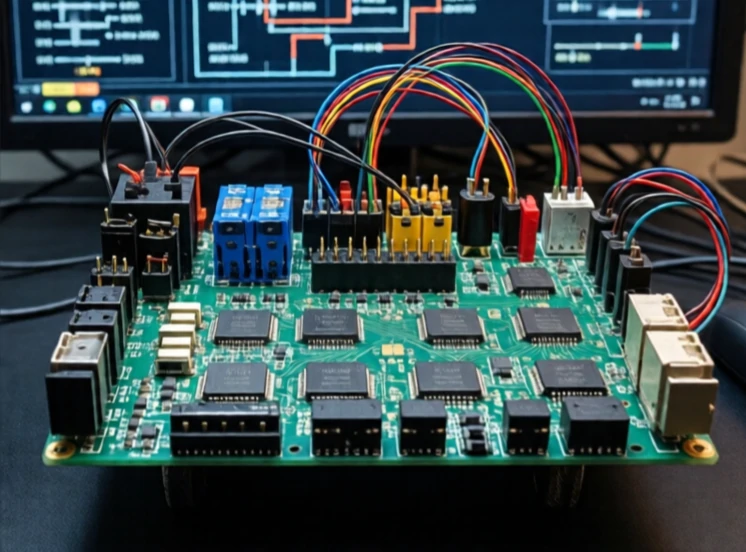
マイクロコントローラは、組み込みシステムを制御する小型集積回路です。プロセッサ、メモリ、入出力周辺機器が1つのチップ上に集積されています。汎用コンピュータとは異なり、マイクロコントローラは、多くの場合、厳密なタイミングと低消費電力で、1つのプログラムを永続的に実行します。
最初のマイクロコントローラであるIntel 4004は1971年に登場しました。トランジスタ数は2,300個でした。今日のマイクロコントローラは数百万個のトランジスタを搭載し、価格は1ドル以下です。おもちゃ、家電製品、自動車、ロボットなど、様々な用途で使われています。ロボットの場合、モーター制御に1つのマイクロコントローラ、センサー読み取りに別のマイクロコントローラ、通信に別のマイクロコントローラを使用するといった具合です。これらのマイクロコントローラはシリアルバスを介して相互に通信します。
マイクロコントローラ部品
- CPU:命令を実行する。
- フラッシュメモリ:プログラムを保存するメモリ。
- RAM:一時データを保存する。
- GPIO:デジタル入出力用のピン。
- 周辺機器:タイマー、ADC、UART、SPI、I2C。
マイクロコントローラを選ぶということは、速度、メモリ、電力、コストのバランスを取ることを意味します。単純なラインフォロワーであれば、8ビットのATmegaで十分です。ドローンのフライトコントローラには、浮動小数点演算機能を備えた32ビットのARM Cortex-M4の方が適しています。リアルタイム性能は、クロック速度よりも重要です。マイクロコントローラは、センサー入力にマイクロ秒単位で応答する必要があります。そのため、多くのロボットは、ポーリングループではなく、割り込みと直接メモリアクセスを使用しています。マイクロコントローラは、ロボット工学における静かな働き手です。オペレーティングシステムは実行しません。ロボットを動かすコードを実行します。
Comments
No comments yet. Be the first to share a thought.
Leave a comment