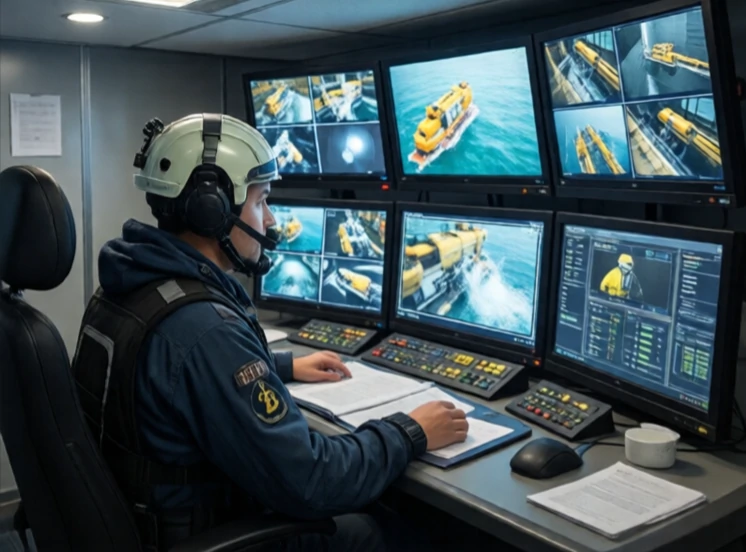
원격 조종 수중 로봇(ROV)은 수상 선박에서 조종되는 수중 로봇입니다. 테더를 통해 전원, 명령 및 영상이 전송됩니다. 조종사는 콘솔에 앉아 조이스틱으로 로봇을 조종합니다. ROV는 잠수부가 접근하기에는 너무 깊거나 위험한 수중에서 작업할 수 있습니다.
최초의 ROV(원격 조종 수중 로봇)는 1960년대와 70년대에 군사 및 해양 석유 시추 작업을 위해 제작되었습니다. 당시 ROV는 파이프라인을 검사하고, 어뢰를 회수하며, 유정 설비를 수리하는 데 사용되었습니다. 오늘날 ROV는 해양 에너지, 과학 연구, 수색 및 구조 활동에 필수적인 존재입니다. ROV는 여행 가방 크기의 소형 관측 장비부터 무게가 수 톤에 달하고 여러 개의 조작기를 탑재한 작업용 로봇에 이르기까지 다양합니다.
ROV 구성 요소
- 프레임: 압력과 충격으로부터 부품을 보호합니다.
- 추진 장치: 전기식 또는 유압식, 추진용.
- 카메라와 조명: 조종사 시야 확보용.
- 조작기: 잡고 자르는 데 사용합니다.
- 테더: 지표면과의 전력 및 데이터 연결 장치.
테더는 생명줄인 동시에 제약이기도 합니다. 무제한 전력과 실시간 제어를 제공하지만, 저항을 발생시키고 구조물에 걸릴 수도 있습니다. 조종사들은 해류와 낮은 시야 속에서 조종하기 위해 몇 시간씩 훈련을 받습니다. 작업용 ROV는 수백만 달러에 달하며 운용을 위해 여러 명의 승무원이 필요합니다. ROV는 해저 검사, 유지보수 및 수리의 핵심 장비입니다. 자율 수중 로봇이 일부 조사 작업을 대체하고 있지만, 사람이 실시간으로 무언가를 보고 조작해야 할 때는 여전히 ROV가 필수적입니다. 심해는 어둡고 차갑고 압력이 높습니다. ROV는 우리가 심해에서 작업하는 방식입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment