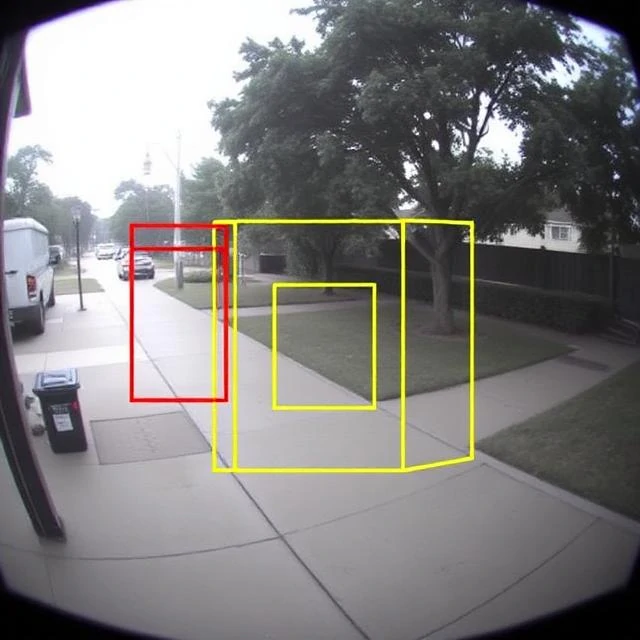
Viziunea computerizată oferă roboților capacitatea de a interpreta informații vizuale. Camerele captează imagini. Algoritmii extrag semnificații: muchii, forme, obiecte, fețe, mișcare. Robotul folosește această semnificație pentru a naviga, a alege, a inspecta sau a urmări.
Viziunea computerizată timpurie se baza pe reguli codificate manual. Găsea muchii, potrivea șabloane, măsura distanțe. Funcționa în iluminare controlată și eșua oriunde altundeva. Învățarea profundă a schimbat asta. Rețelele neuronale convoluționale învață caracteristici din imagini etichetate. Pot recunoaște o pisică, o fisură într-o sudură sau o căpșună coaptă fără a li se spune ce să caute.
Ce permite viziunea computerizată
- Detectarea și clasificarea obiectelor.
- Estimarea poziției pentru apucare.
- Servodirecționare vizuală pentru o aliniere precisă.
- Detectarea defectelor în fabricație.
- Localizare și cartografiere simultană (SLAM).
Vederea este dificilă deoarece lumea este dezordonată. Lumina se schimbă. Obiectele se suprapun. Reflexiile derutează camerele. Un robot care vede bine în laborator s-ar putea defecta în fabrică. Inginerii folosesc mai multe camere, lumină structurată și senzori de adâncime pentru a adăuga robustețe. De asemenea, se antrenează pe baza datelor din mediul real, nu doar pe seturi de date curate. Viziunea computerizată este cel mai activ domeniu de cercetare în robotică dintr-un motiv. Dacă un robot poate vedea, poate face aproape orice. Dacă nu poate, este limitat la mișcare oarbă, repetitivă.
Comments
No comments yet. Be the first to share a thought.
Leave a comment